|
Nadun Ranawaka Arachchige I'm a third-year Computer Science PhD student at Georgia Tech, advised by Prof. Danfei Xu, in the Robot Learning and Reasoning Lab. I am also a research intern at NVIDIA GEAR. My research interests center on making robot learning feasible for industrial applications by improving accuracy, throughput and safety. Previously, I worked at the Intelligent Sustainable Technologies Division of the Georgia Tech Research Institute on applied robotics and virtual reality for agricultural automation. I also have a undergraduate and master's degree in CS from Georgia Tech. |
|
News
- [Sep 2026] 5 papers accepted to CoRL 2026 - SimFoundry, DreamZero, SIDO, Armoury and ScaleEvals!
- [Aug 2026] Announcing our project SimFoundry, an automated Real2Sim2Real pipeline for robot learning.
- [May 2026] I will be returning to NVIDIA as a Research Intern.
- [Feb 2026] Releasing DreamZero, a SOTA World Action Model.
- [Sep 2025] I will be interning at NVIDIA with the GEAR team.
- [Aug 2025] Our paper SAIL got accepted to CoRL 2025 with an oral presentation!
- [May 2024] I started my PhD at Georgia Tech!
Research (representative works are highlighted) |
|
|
SimFoundry: Modular and Automated Scene Generation for Policy Learning and Evaluation
Nadun Ranawaka*, Josiah Wong*, Wei-Lin Pai, Wei-Teng Chu, Tianyuan Dai, Masoud Moghani, Hang Yin, Yunfan Jiang, Wesley Durbano*, Brandon Huynh*, Yu Fang, Danfei Xu, Ruohan Zhang, Li Fei-Fei, Linxi Fan, Bowen Wen, Ajay Mandlekar†, Yuke Zhu† CoRL, 2026 project page / arXiv / code Automated Real2Sim2Real pipeline that turns a single real-world video into interactive simulation for scalable policy training and evaluation. |
|
|
DreamZero: World Action Models are Zero-shot Policies
Seonghyeon Ye†, Yunhao Ge*, Kaiyuan Zheng*, Shenyuan Gao*, Sihyun Yu*, George Kurian*, Suneel Indupuru*, You Liang Tan*, Chuning Zhu, Jiannan Xiang, Ayaan Malik, Kyungmin Lee, William Liang, Nadun Ranawaka, Jiasheng Gu, Yinzhen Xu, Guanzhi Wang, Fengyuan Hu, Avnish Narayan, Johan Bjorck, Jing Wang, Gwanghyun Kim, Dantong Niu, Ruijie Zheng, Yuqi Xie, Jimmy Wu, Qi Wang, Ryan Julian, Danfei Xu, Yilun Du, Yevgen Chebotar, Scott Reed, Jan Kautz, Yuke Zhu†, Linxi "Jim" Fan†, Joel Jang† CoRL, 2026 (Oral Presentation) project page / arXiv / code A World Action Model that jointly predicts video and actions for zero-shot robot generalization with real-time closed-loop control. |
|
|
Static In, Dynamic Out: Counterfactual Action Augmentation for Moving Object Manipulation
Woo Chul Shin, Zhenyang Chen, Alfred Cueva*, Nadun Ranawaka*, Yingyan Celine Lin, Benjamin Joffe, Shreyas Kousik, Danfei Xu CoRL, 2026 project page / arXiv Counterfactual action augmentation that lets policies trained only on static demonstrations grasp moving objects. |
|
|
Action Chunk Scheduling for Batched Robot Policy Serving
Rohan Bansal*, David He*, Nadun Ranawaka, Zhenyang Chen, Soobum Kim, Kexin Rong†, Danfei Xu† CoRL, 2026 project page / arXiv / code Armory, a serving system that schedules action chunks so one cloud GPU can efficiently serve fleets of robots. |
|
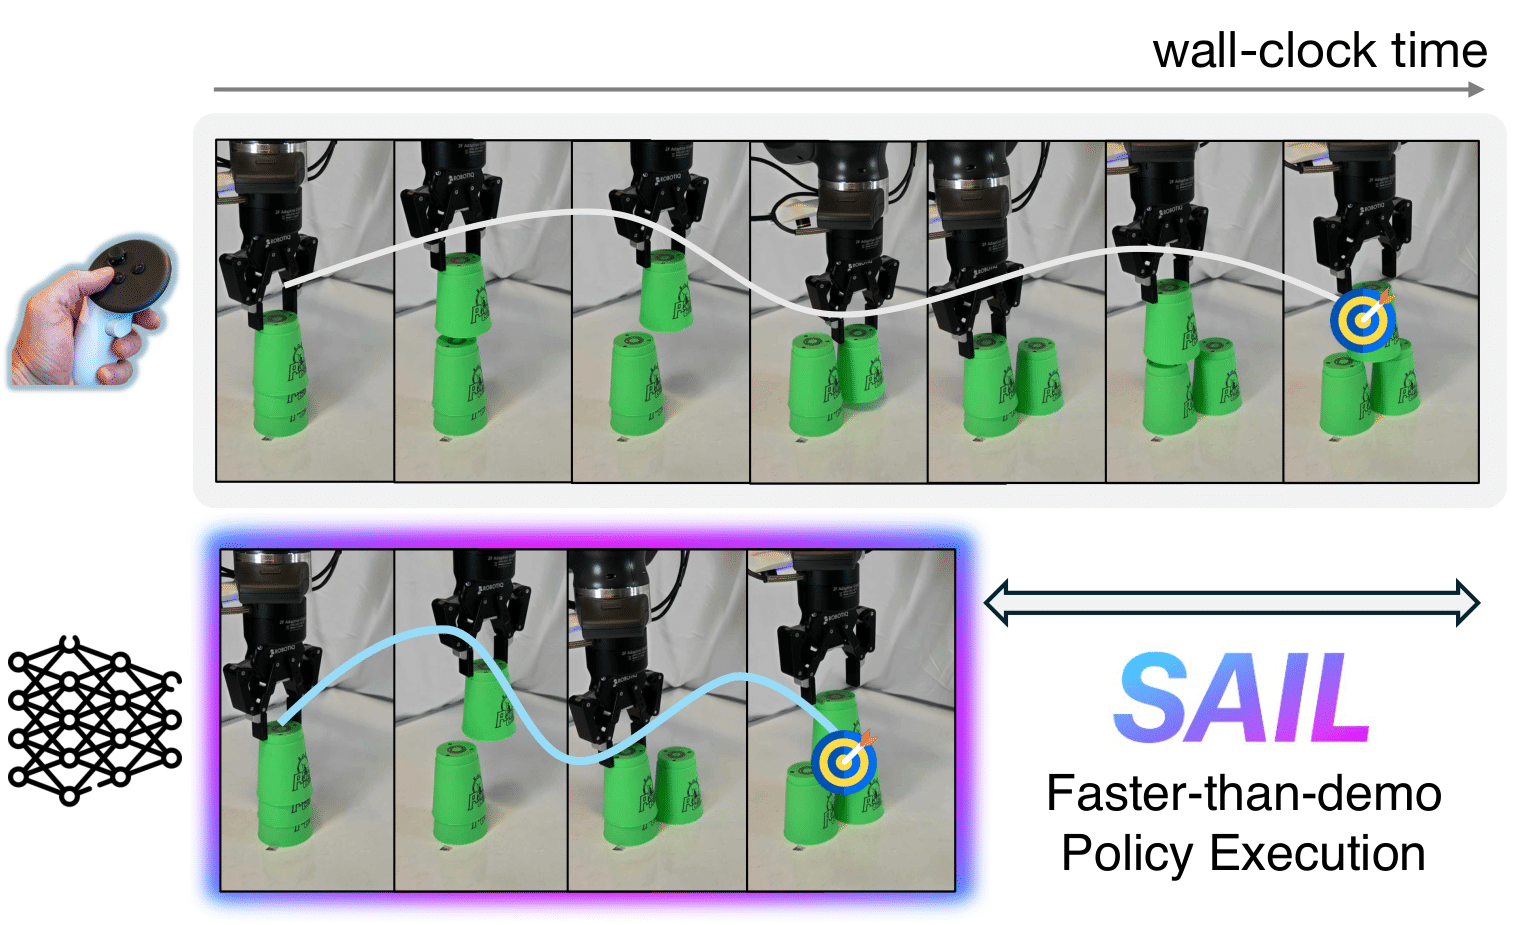
SAIL: Faster-than-Demonstration Execution of Imitation Learning Policies
Nadun Ranawaka Arachchige*, Zhenyang Chen*, Wonsuhk Jung, Woo Chul Shin, Rohan Bansal, Pierre Barroso, Yu Hang He, Yingyang Celine Lin, Benjamin Joffe, Shreyas Kousik†, Danfei Xu† CoRL, 2025 (Oral Presentation) project page / arXiv System to execute imitation learning policies faster than human demonstrations. |
|
|
Joint Model-based Model-free Diffusion for Planning with Constraints
Wonsuhk Jung*, Utkarsh A. Mishra*, Nadun Ranawaka Arachchige, Yongxin Chen†, Danfei Xu†, Shreyas Kousik† CoRL, 2025 project page A unified diffusion framework for planning and optimization with constraints. |
|
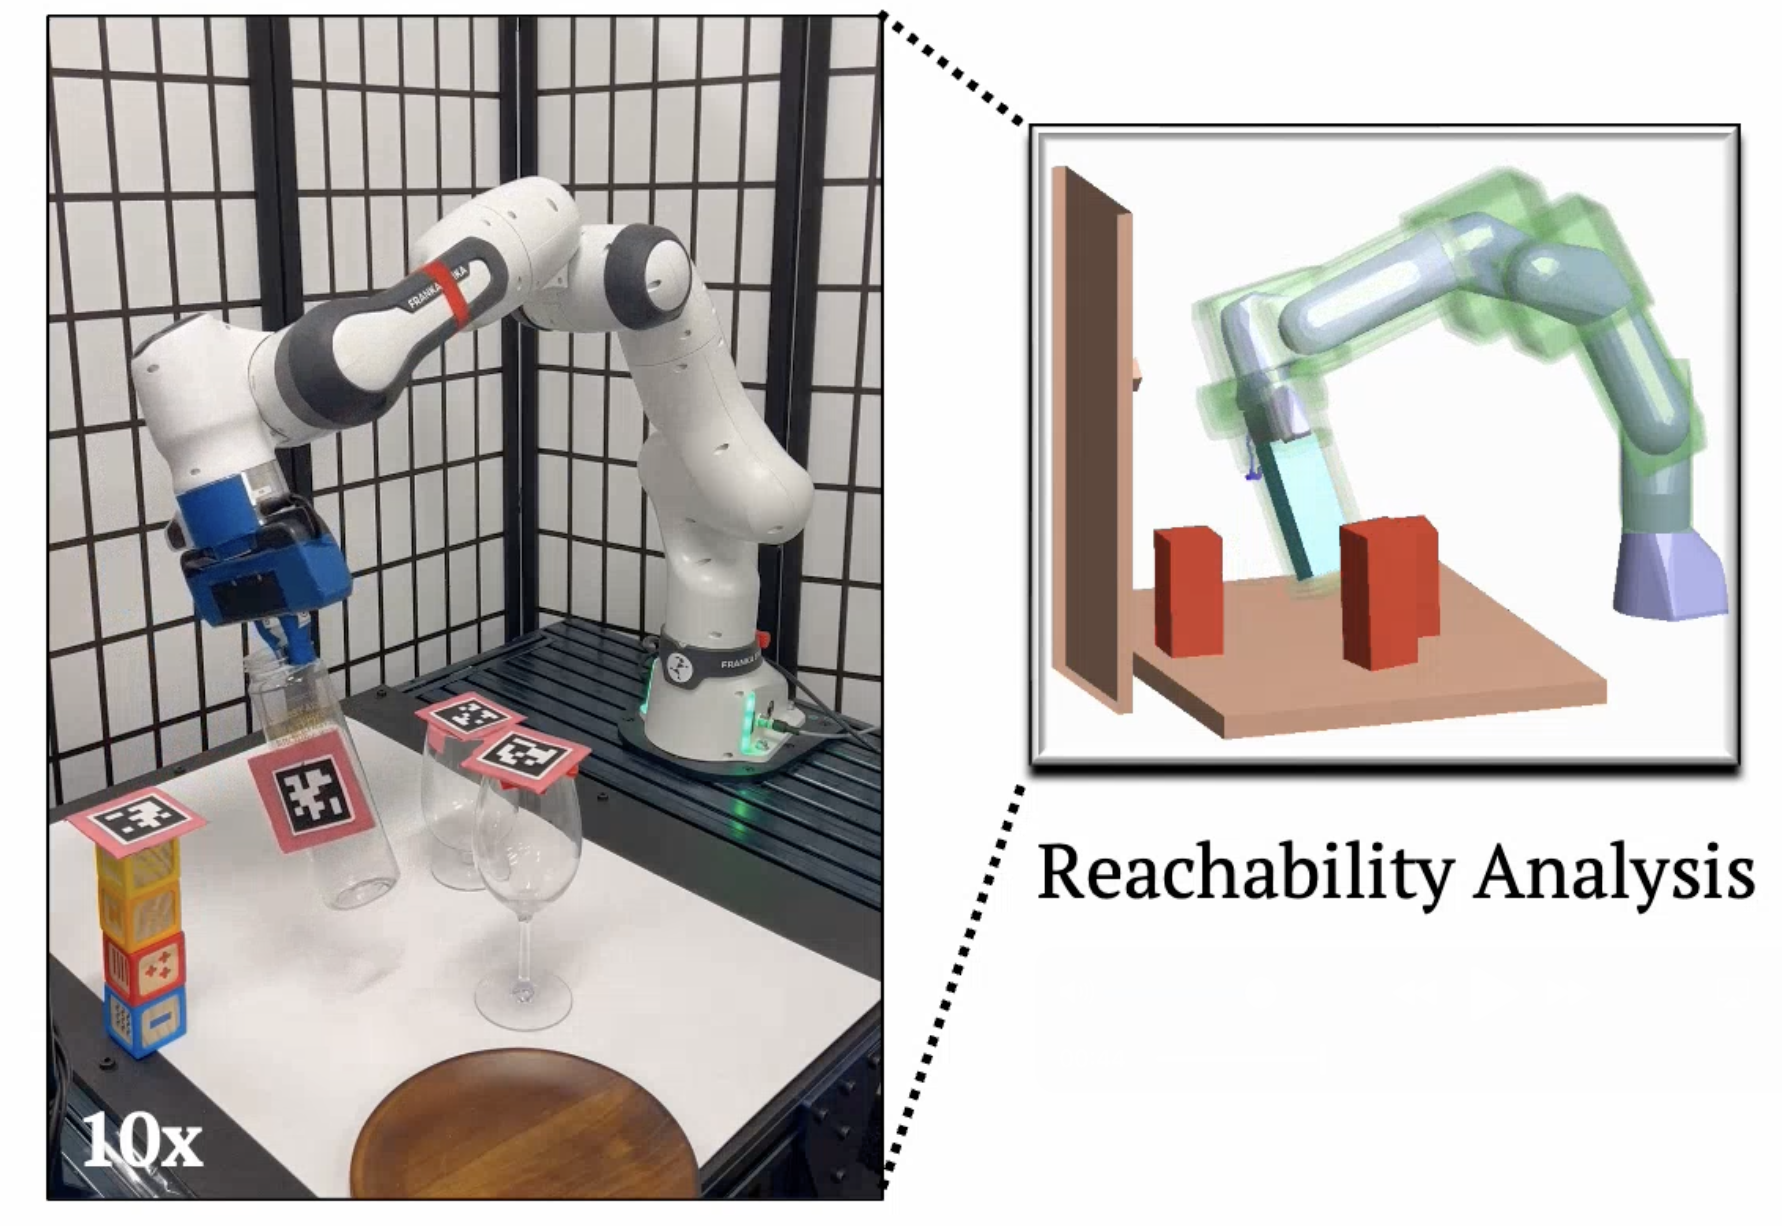
RAIL: Reachability-based Imitation Learning for Safe Policy Execution
Wonsuhk Jung, Dennis Anthony, Utkarsh A. Mishra, Nadun Ranawaka Arachchige*, Matthew Bronars, Danfei Xu†, Shreyas Kousik† ICRA 2025 project page / arXiv Plug-and-play safety filters for policy models. |
|
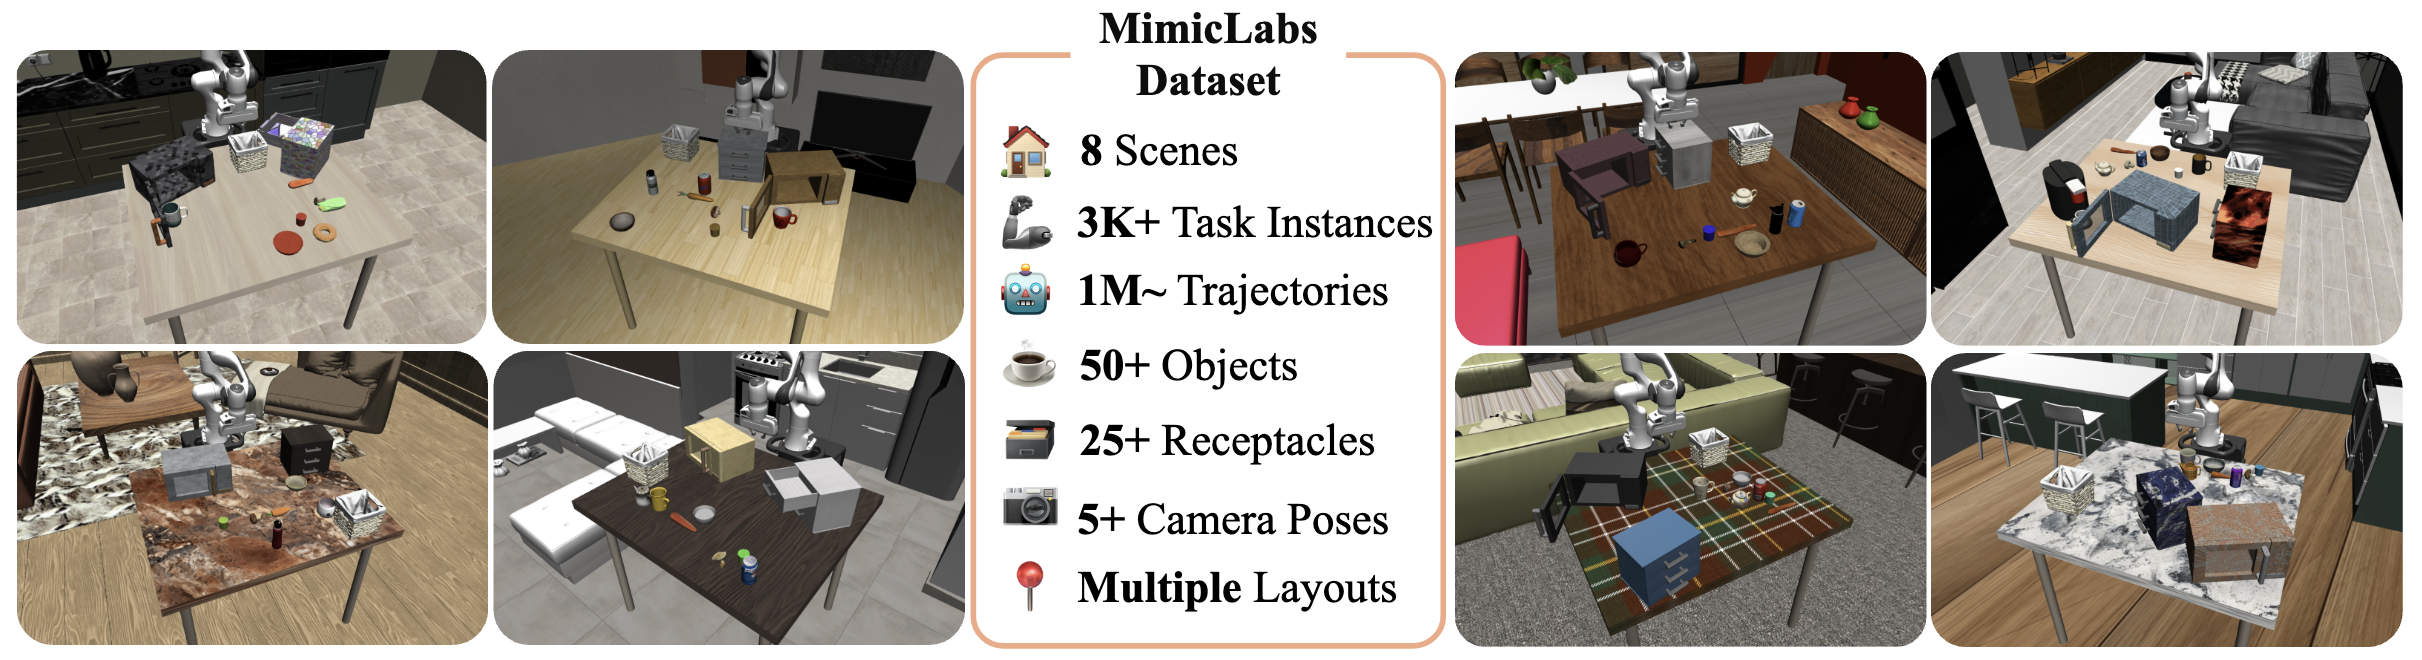
What Matters in Learning from Large-Scale Datasets for Robot Manipulation
Vaibhav Saxena, Matthew Bronars*, Nadun Ranawaka Arachchige*, Kuancheng Wang, Woo Chul Shin, Soroush Nasiriany, Ajay Mandlekar†, Danfei Xu†, ICLR 2025 project page / arXiv / code MimicLabs, a large-scale data generation framework and data composition study for imitation learning. |
|
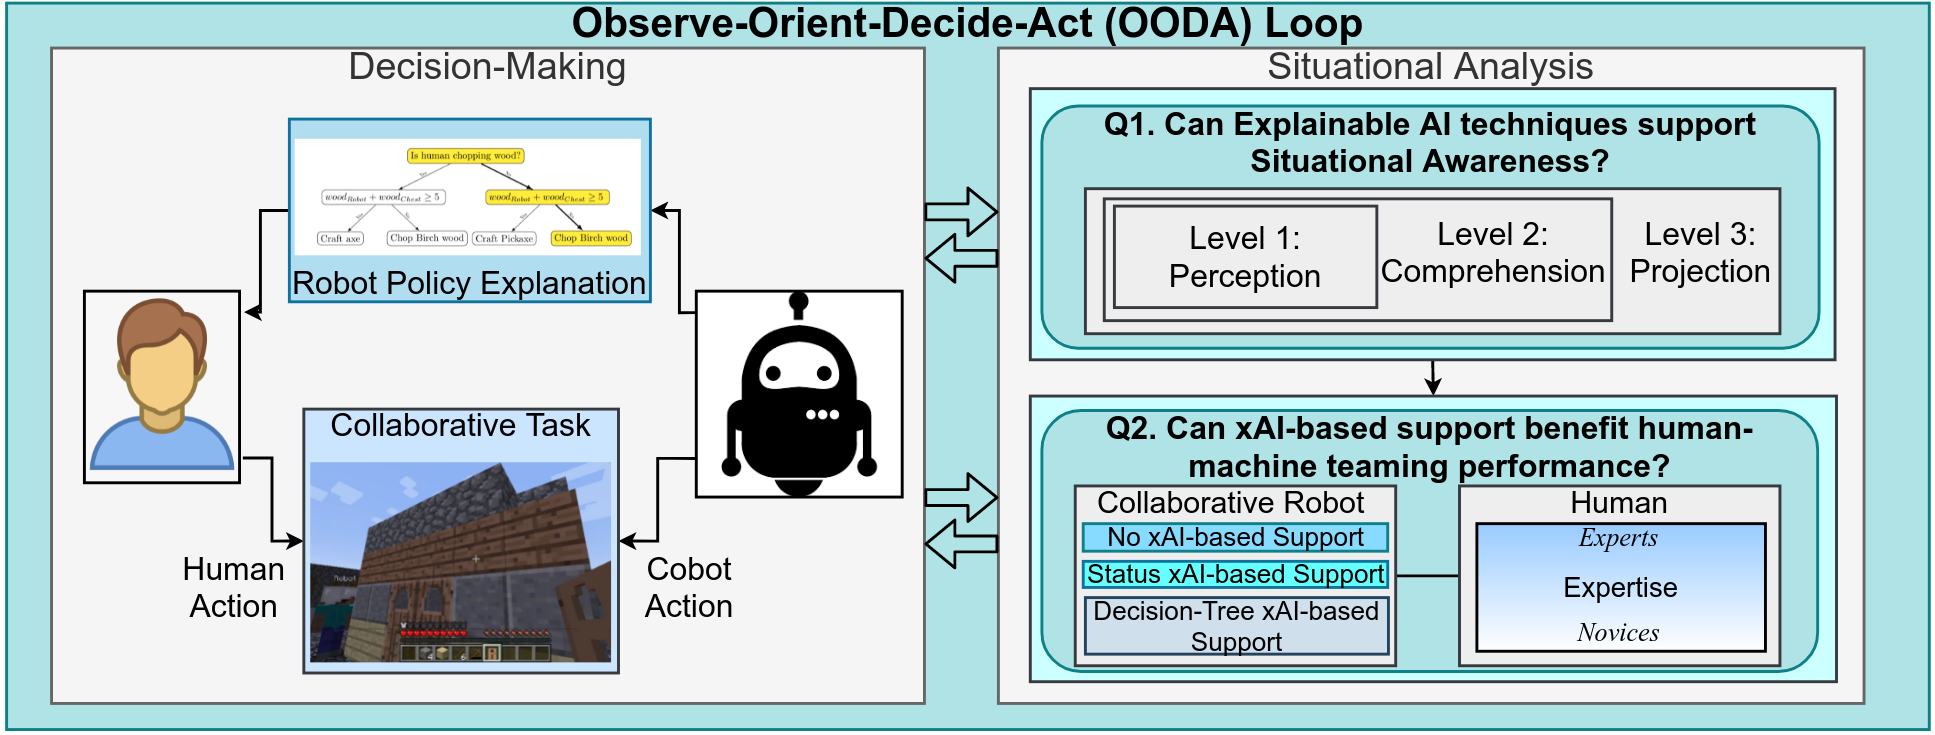
The Utility of Explainable AI in Ad Hoc Human-Machine Teaming
Rohan Paleja, Muyleng Ghuy, Nadun Ranawaka Arachchige, Reed Jensen, Matthew Gombolay NeurIPS, 2021 arXiv How xAI impacts human-machine teaming. |
|
Design from Jon Barron's website. |